Salinität wurde aus der titrimetrisch bestimmten Chlorinität abgeleitet. Das Verfahren war aufwendig und verlangte große Sorgfalt.
Der rote Faden
Instrumente, Standards und Programme greifen ineinander
Die Zeitleiste ist bewusst nicht als reine Gerätefolge angelegt. Entscheidend ist, wann aus einem Messprinzip eine reproduzierbare Messkette und schließlich ein globales Beobachtungssystem wurde.
1901Knudsen: Chlorinität
1930Wenner: Leitfähigkeitssalinometer
1948Jacobsen: frühes In-situ-System
1954Dorrestein: registrierender Salz-/T-Messer
1953–55Hinkelmann: Entwicklung am IAP Kiel
1956erste Veröffentlichung
1957Schaltung, Sensoren & Frequenztelemetrie
1958Hamon/Brown: Einleiterkabel + Frequenztelemetrie
1964Bissett-Berman STD
1973Kieler Multisonde
1974Brown Mark III CTD
1975Dauphinee / AUTOSAL
1978PSS‑78
1980EOS‑80
1990–97WOCE
2000+Argo
2009+TEOS‑10
1 · Bevor es CTD gab
Aus einzelnen Tiefenpunkten wird ein kontinuierliches Profil
Klassische hydrographische Serien lieferten Temperatur und Wasserproben an ausgewählten Tiefen. Elektronische Sonden veränderten die Beobachtung grundlegend: Statt weniger diskreter Punkte entstand ein kontinuierliches Bild der Wassersäule.
Ein anderer Blick auf die Tiefe
Der entscheidende Fortschritt war nicht nur eine höhere Genauigkeit. Er bestand auch in einer völlig neuen räumlichen Auflösung: Fronten, Thermoklinen und feine vertikale Strukturen wurden beim Absenken direkt sichtbar.
Wenige diskrete Probentiefen: Zwischen den Punkten muss interpoliert werden.
0 m500 m1000 m2000 m
2 · Vom Chlorid zur elektrischen Leitfähigkeit
Bevor die CTD entstand, musste Salinität elektrisch messbar werden
Die Geschichte der CTD beginnt nicht mit einer Sonde, sondern mit der Frage, wie Salzgehalt reproduzierbar bestimmt werden kann. Neil Browns historischer Rückblick zeigt einen schrittweisen Übergang von der Chlorinitätstitration zur elektrischen Leitfähigkeitsmessung.
Ein frühes Leitfähigkeitssalinometer verglich die Leitfähigkeit einer Probe direkt mit Standardseewasser – schneller als die klassische Titration.
Am KNMI entstand ein registrierender Salzgehalts- und Temperaturmesser mit elektrodenbasierter Leitfähigkeitszelle und Temperaturkompensation. Die Grundkonzeption wird in einer späteren KNMI-Dokumentation R. R. Vierhout zugeschrieben.
Bradshaw/Schleicher, Cox sowie Hamon/Brown entwickelten genauere Labor- und portable Salinometer. Damit wurde Leitfähigkeit zur tragenden Messgröße der modernen Salinometrie.
Wichtig für die weitere Geschichte: Leitfähigkeit ist stark temperaturabhängig. Genau deshalb gehören Temperaturmessung, Temperaturkompensation, Referenzmaterial und Kalibrierung von Anfang an zur Salinitätsmessung – lange bevor PSS‑78 eingeführt wurde.
Quellen: Neil Brown, The History of Salinometers and CTD Sensor Systems, Oceanus 34(1), 1991, S. 61–66; KNMI zur „Dorrestein-vis“; Hamon & Brown (1961) zur portablen Leitfähigkeitssalinometrie.
3 · Kiel I · Entwicklung 1953–55 · Publikationen 1956/57
Eine frühe CTD – und bereits ein komplettes Messsystem
Hinkelmanns Originalarbeit von 1957 zeigt die Kieler Bathysonde wesentlich genauer als spätere Rückblicke. Die Arbeit entstand 1953 bis 1955 am Institut für Angewandte Physik der Universität Kiel. Sie behandelt nicht nur Sensoren für Druck, Temperatur und Leitfähigkeit, sondern ausdrücklich auch Oszillatorschaltungen, Frequenzübertragung, Kabel, Filterung und Registrierung.
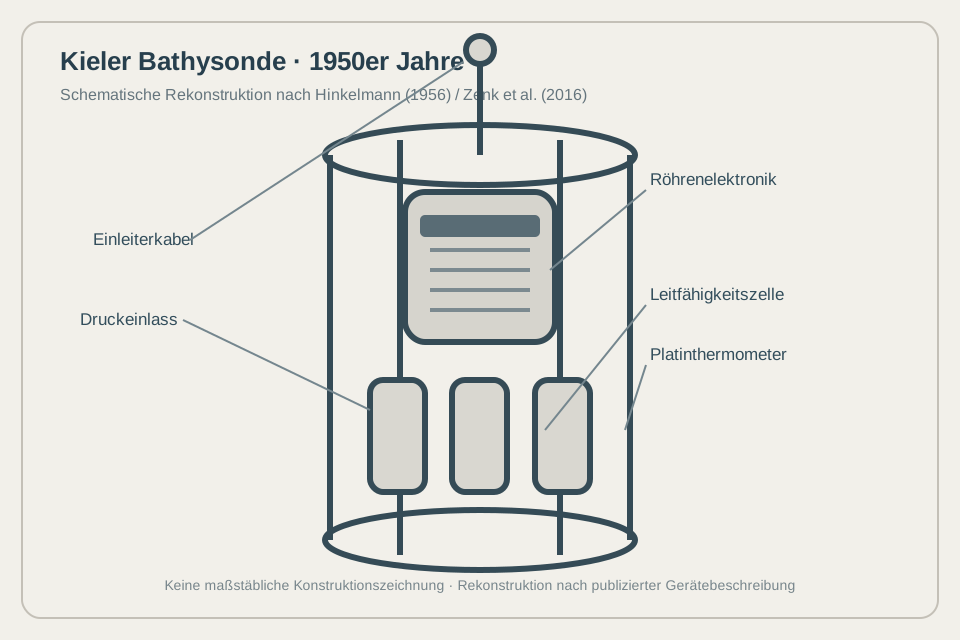
Vom Sensor bis zur Registrierung
Hinkelmann begründet zunächst, warum eine direkte Widerstandsmessung über ein langes Seekabel problematisch ist: Kabelwiderstand und Ableitungen würden den Messwert beeinflussen. Seine Lösung ist, die Messgrößen bereits im Unterwassergerät in frequenzmodulierte Signale umzuwandeln.
Damit wird aus der Sonde ein vollständiges System: Sensor → Oszillator → Frequenzsignal → gemeinsames Kabel → Filter → Registrierung. Hinkelmann erwähnt sogar die Möglichkeit einer Magnetbandregistrierung.
Die Arbeit nennt frühere registrierende Geräte von A. W. Jacobson, Richard Dorrestein sowie E. A. Anderson und A. T. Burke. Dorrestein ist damit als unmittelbarer historischer Vorläufer belegt. Eine direkte Übernahme seiner konkreten Leitfähigkeitszelle behauptet Hinkelmann jedoch nicht.
Primärquelle: Hans Hinkelmann, „Gerät zur Schnellregistrierung in der Ozeanographie“, Zeitschrift für angewandte Physik, Bd. 9, Heft 10 (1957), S. 505–512. Für diese Website wurde eine TIB-Lizenzkopie ausgewertet; der Scan selbst wird nicht veröffentlicht.
Drei MesskanäleDruck, Temperatur und Leitfähigkeit werden im selben Unterwassergerät frequenzanalog erfasst.
Gemeinsame LeitungDie Frequenzbänder können gleichzeitig über eine Leitung übertragen und an Bord mit Filtern getrennt werden.
SystemdenkenHinkelmann behandelt Sensor, Elektronik, Kabel, Energieversorgung, Signalübertragung und Registrierung als zusammenhängendes Messsystem.
Interaktiv · Was steckte im System?
Die Bathysonde war mehr als drei Sensoren
Die Informationen basieren jetzt direkt auf Hinkelmanns Gerätebeschreibung von 1957.
Systemgedanke
Drei Oszillatoren erfassen Druck, Temperatur und Leitfähigkeit. Ihre Frequenzsignale werden über eine gemeinsame Leitung zum Schiff übertragen und dort getrennt registriert.
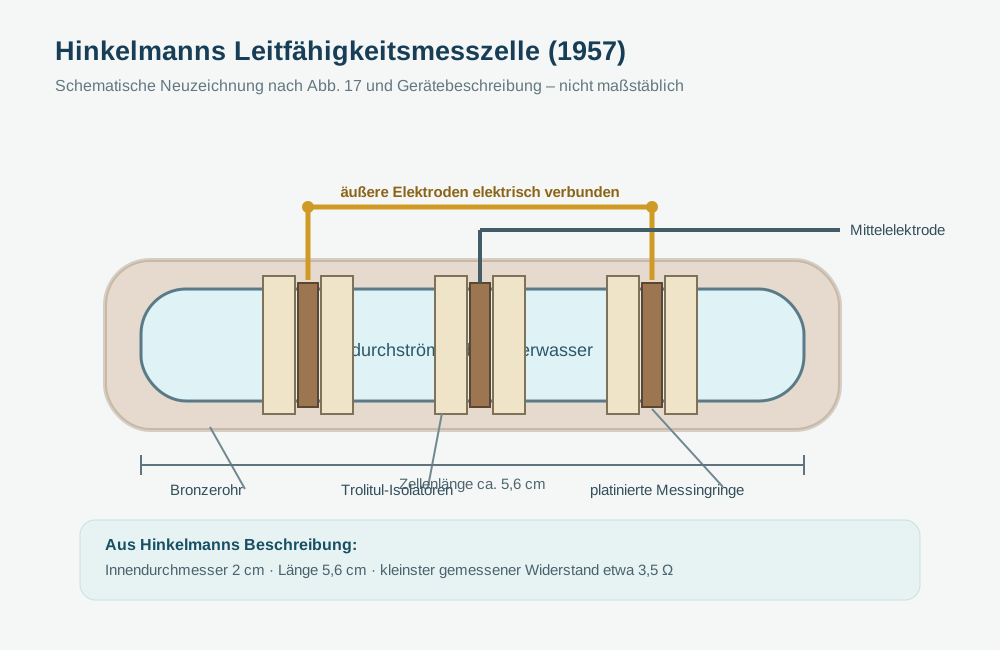
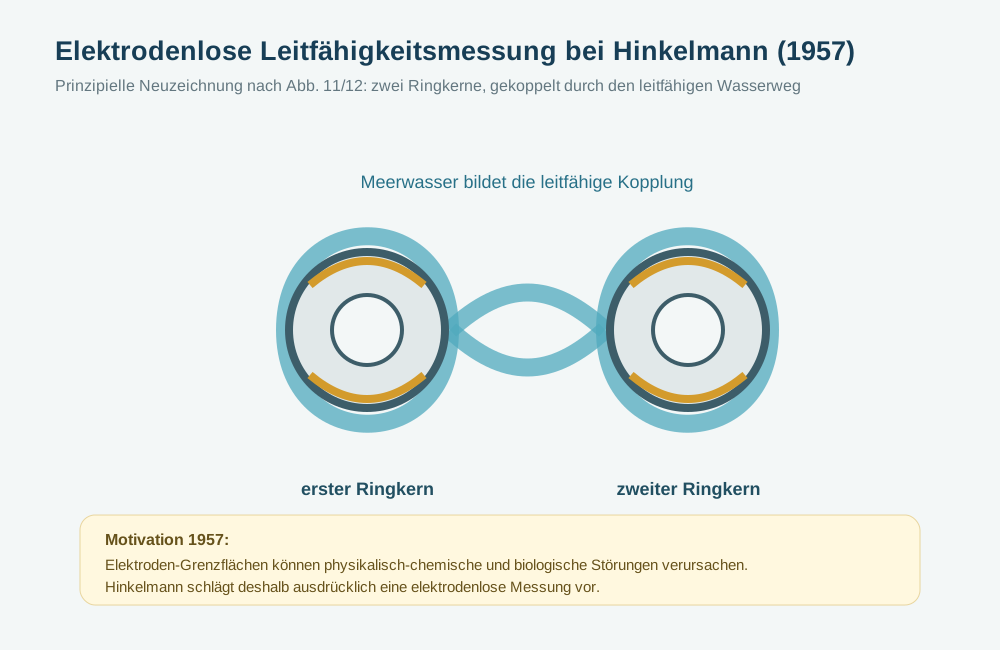
Dynamische Messfehler – ebenfalls schon Thema
Gradient × Geschwindigkeit × Zeitkonstante
Hinkelmann diskutiert eine Temperatursprungschicht von ungefähr 5 °C über 0,25 m. Für eine angenommene Sinkgeschwindigkeit von 1 m/s folgert er, dass die Zeitkonstante des Thermometers höchstens etwa 0,02 s sein dürfe, damit der Sprung richtig wiedergegeben wird. Damit taucht bereits 1957 ein bis heute zentrales Problem auf: Ein Sensor misst nicht nur eine Größe – seine dynamische Antwort entscheidet mit darüber, wie räumliche Strukturen im Profil erscheinen.
4 · Vom Messwert zur Frequenz
Hinkelmann, Hamon/Brown und PARALOC: dieselbe Grundidee in verschiedenen Entwicklungslinien
Hinkelmann begründet die Frequenzübertragung ausdrücklich mit den Problemen langer Seekabel. Eine frequenzmodulierte Übertragung reduziert den Einfluss von Kabelwiderstand und Ableitung und erlaubt es außerdem, mehrere Messkanäle gleichzeitig über eine Leitung zu senden.
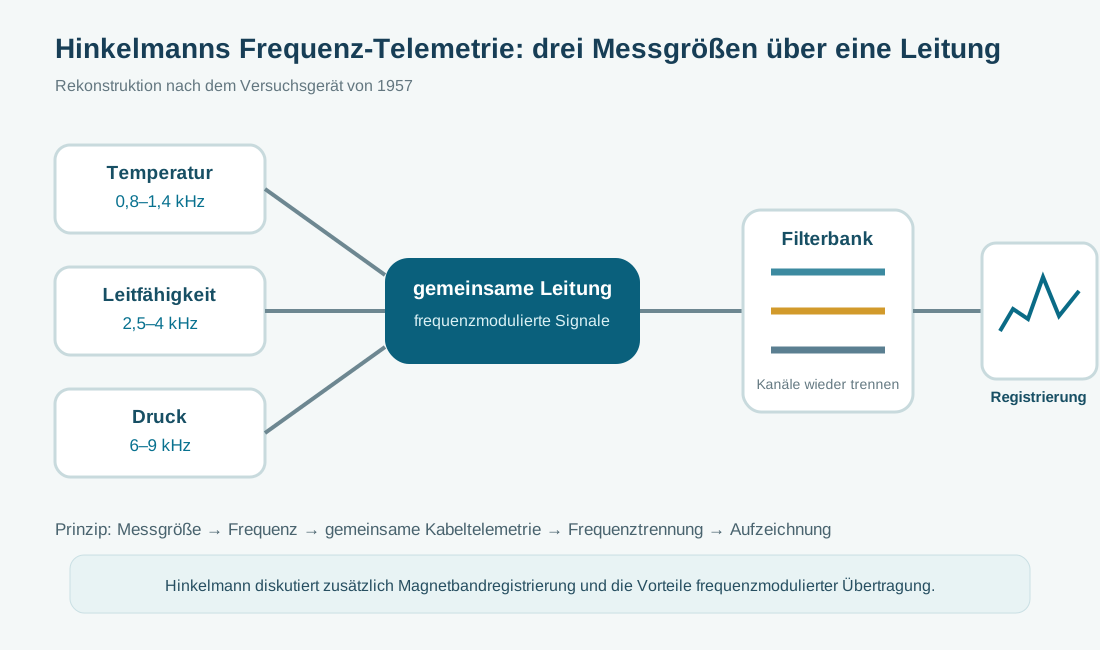
1Hinkelmann 1953–55 / 1957Messwiderstände bzw. Messorgane bestimmen die Frequenz von Oszillatoren. Drei Frequenzbänder tragen T, C und p über ein gemeinsames Kabel.
2Hamon/Brown 1958Ein Phasenschieber-Oszillator setzt Sensorausgänge in variable Audiofrequenzen um und überträgt sie über ein Einleiterkabel.
3STD / PARALOCBeim Bissett-Berman-STD werden Salinität, Temperatur und Druck frequenzanalog übertragen. Brown bezeichnet den verwendeten Phasenschieber-Oszillator rückblickend als „PARALOC“.
4Mark III CTDDie Messkanäle werden getrennt hochauflösend digitalisiert; dynamische Korrekturen und die Kombination der Größen wandern in die numerische Verarbeitung.
Was ist historisch belegt? Hinkelmann dokumentiert sein Frequenzverfahren nun eindeutig in der Primärquelle. Browns Rückblick belegt die direkte Linie vom australischen Hamon/Brown-Oszillator zum PARALOC. Ein direkter Technologietransfer Hinkelmann → Brown ist durch die vorliegenden Quellen dagegen nicht belegt. Die Gemeinsamkeit liegt sicher im technischen Grundprinzip: Messgröße → Frequenz → Kabeltelemetrie.
5 · Kiel II · 1970er Jahre
Von der Bathysonde zur Kieler Multisonde
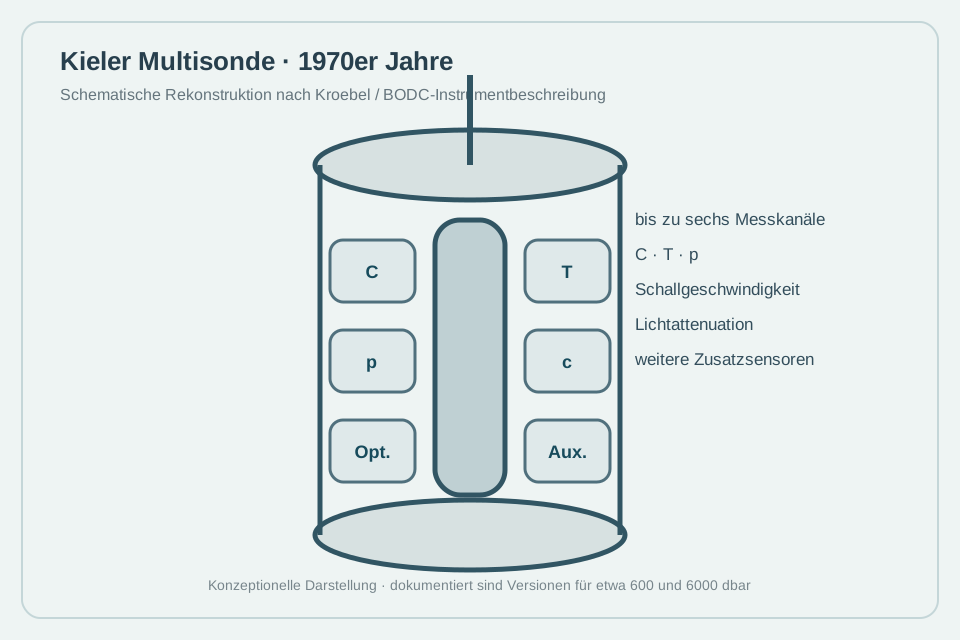
Das Instrumentenkonzept wurde am Institut für Angewandte Physik weiterentwickelt. Die „Multisonde“ konnte bis zu sechs Messparameter erfassen und verband klassische Hydrographie mit zusätzlichen akustischen und optischen Sensoren.
Ein früher Multiparameter-Profiler
Das British Oceanographic Data Centre dokumentiert die Kieler Multisonde als in den 1970er Jahren entwickelten Prototypen. Neben Leitfähigkeit, Temperatur und Druck konnten unter anderem Schallgeschwindigkeit und Lichtattenuation erfasst werden.
Dokumentiert sind Ausführungen für etwa 600 beziehungsweise 6000 dbar. Damit führte der Kieler Entwicklungsweg von der frühen C–T–p-Sonde zu einem modulareren System, das konzeptionell an heutige multiparametrische CTD-Rosetten erinnert.
Instrumentendokumentation: BODC – Christian Albrechts University of Kiel Multisonde CTD profiler.
BathysondeC + T + p
kontinuierliches hydrographisches Profil
kontinuierliches hydrographisches Profil
→
MultisondeC + T + p + Akustik + Optik
mehrere Umweltgrößen in einem System
mehrere Umweltgrößen in einem System
→
Moderne RosetteCTD + O₂ + Fluoreszenz + Trübung + Wasserproben
Sensorpaket plus Referenzproben
Sensorpaket plus Referenzproben
Die Brücke zur Metrologie: Bei späteren Einsätzen solcher Systeme wurden In-situ-Messungen mit diskreten Wasserproben und Labor-Salinometrie überprüft. Genau hier wird AUTOSAL für die weitere Geschichte entscheidend.
6 · Neil Brown
Vom STD zur modernen CTD
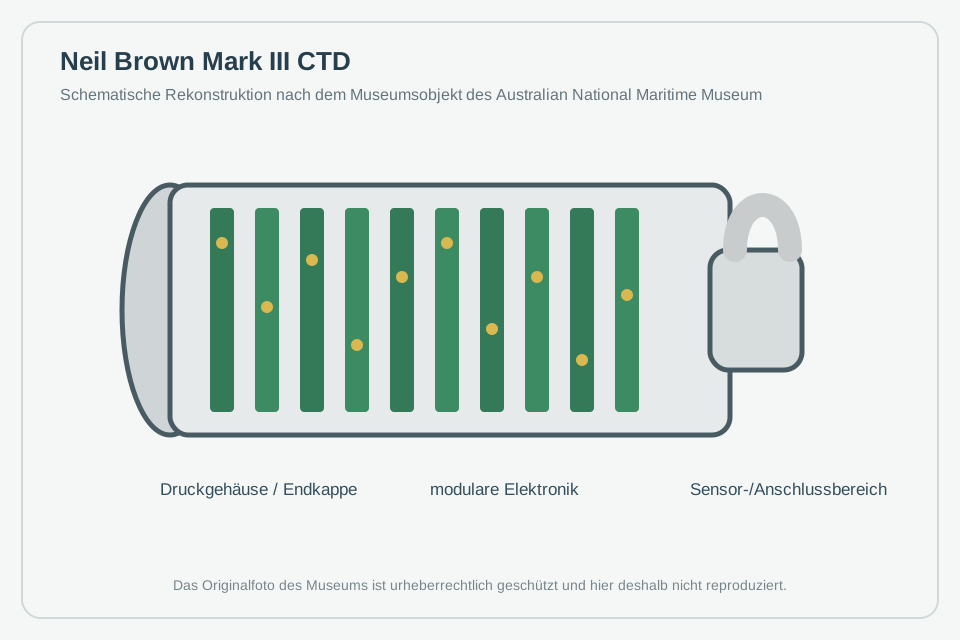
Neil Brown entwickelte bei Bissett-Berman das kommerzielle STD-System und nach seiner Rückkehr zu WHOI die digitale Mark‑III‑CTD. Brown berichtet, dass mehr als 700 STD-Systeme weltweit verkauft wurden. Der Wechsel zur CTD war kein bloßer Namenswechsel: Er löste konkrete Grenzen analoger Salinitätsberechnung und der unterschiedlichen dynamischen Antwort von Temperatur- und Leitfähigkeitssensoren.
Warum die Mark III prägend wurde
Die Mark III kombinierte schnelle Digitalisierung mit hoher vertikaler Auflösung. Browns Systeme trugen wesentlich dazu bei, die CTD als Standardwerkzeug der physikalischen Ozeanographie zu etablieren.
Für die spätere Geschichte ist besonders wichtig: Hochauflösung allein genügte nicht. Die Leitfähigkeit musste regelmäßig mit diskreten Wasserproben und Labor-Salinometrie überprüft werden.
Quellen: WHOI – Neil Brown · BODC – Neil Brown MK3 CTD.
Interaktiv
Was misst eine CTD wirklich?
Klicken Sie auf C, T oder P. Der „Salzgehalt“ ist nicht das Signal eines eigenen Salzsensors.
C · Conductivity
Die Leitfähigkeitszelle misst die elektrische Leitfähigkeit des Meerwassers. Aus Leitfähigkeit, Temperatur und Druck wird anschließend Practical Salinity bestimmt.
Aus Messgrößen werden abgeleitete Größen:
C + T + p → Practical Salinity → Dichte und weitere Meerwassereigenschaften
C + T + p → Practical Salinity → Dichte und weitere Meerwassereigenschaften
STD · analog
Salinität im Gerät nachbilden
Beim STD musste der nichtlineare Zusammenhang zwischen Leitfähigkeit, Temperatur, Druck und Salinität analog in einer komplexen „salinity bridge“ emuliert werden. Unterschiedliche Sensorantworten erzeugten ausgeprägte Salinitätsspitzen.
→
Mark III · digital
Sensoren getrennt erfassen
Die Mark III digitalisierte Leitfähigkeit, Temperatur und Druck hochauflösend. Browns Erfahrung war, dass die zeitlich unterschiedlichen Sensorausgänge besser getrennt aufgezeichnet und anschließend numerisch kombiniert werden.
7 · Genauigkeit ist kein Datenblattwert
Die CTD wurde präzise, weil aus dem Sensor eine Messkette wurde
Brown weist rückblickend darauf hin, dass die oft zitierten hohen Genauigkeiten der Mark III nicht automatisch von jedem Nutzer erreicht wurden. Sie verlangten Kalibrierung vor und nach der Reise, wiederholte Kontrolle mit Flaschenproben, saubere Datenerfassung und gute Verarbeitung.
Kalibrierung
Sensoren müssen vor und nach einer Expedition gegen geeignete Referenzen geprüft werden.
Flaschenproben
Diskrete Wasserproben liefern unabhängige Kontrollpunkte für die Leitfähigkeits- bzw. Salinitätsmessung.
Sensorzustand
Öle, organische Ablagerungen sowie Carbonatbeläge können die Leitfähigkeitszelle verändern und Kalibrierdrift verursachen.
Datenverarbeitung
Dynamische Sensoreffekte und die Kopplung von C, T und p erfordern eine dokumentierte, nachvollziehbare Verarbeitung.
Damit wird eine Leitidee der modernen Metrologie sichtbar: Die Qualität einer Messung gehört zur gesamten Messkette – nicht nur zum Sensor.
8 · Die entscheidende Frage
Was bedeutet eigentlich „Salinität 35“?
Genau hier wird aus Instrumententechnik Metrologie: Ein präziser Sensor reicht nicht. Man benötigt eine gemeinsame Skala, Referenzmaterialien und ein Verfahren, mit dem verschiedene Labore zu vergleichbaren Ergebnissen kommen.
35
anklicken: Was steckt hinter dieser Zahl?
Practical Salinity ist keine einfache Massenangabe „Gramm Salz pro Liter“. PSS‑78 leitet sie aus einem definierten Leitfähigkeitsverhältnis ab. Die Zahl 35 markiert dabei einen zentralen Referenzpunkt der Skala.
1970er Jahre · AUTOSAL
Der stille Held der hochpräzisen Salinometrie
Das Labor-Salinometer verbindet Wasserprobe, Leitfähigkeitsverhältnis und Standardseewasser. Tim Dauphinees 1975 entwickeltes System nutzte eine Vier-Elektroden-Zelle im thermostatierten Bad. Dadurch wird die Leitwertbestimmung weitgehend unabhängig von der Polarisationsimpedanz der Elektroden – ein konkreter messtechnischer Fortschritt gegenüber früheren Zweielektrodenzellen.
In der Schiffshydrographie wurde AUTOSAL deshalb zu einem zentralen Werkzeug für die unabhängige Kontrolle der CTD-Leitfähigkeit.

Die Messkette
1OzeanDie reale Wassermasse.
2CTDC, T und p im Profil.
3WasserprobeDiskrete Probe aus der Rosette.
4AUTOSALPräzises Leitfähigkeitsverhältnis.
5StandardStandard Seawater als Referenz.
6ProfilQualitätsgesicherte Salinität.
1 · Ozean: Am Anfang steht nicht das Instrument, sondern der Measurand: eine reale Wassermasse mit Temperatur, Zusammensetzung und Druck.
9 · 1978 und 1980
Aus Messungen wird eine gemeinsame Sprache
PSS‑78 ordnet den Leitfähigkeitsmessungen eine international einheitliche Practical Salinity zu. EOS‑80 stellte anschließend die damals gebräuchliche thermodynamische Beschreibung bereit, etwa zur Berechnung der Dichte.
1978
Practical Salinity Scale 1978
Leitfähigkeitsverhältnis + T + p → SP
Die Skala schafft eine reproduzierbare Beziehung zwischen elektrischer Leitfähigkeit und Practical Salinity.
1980
Equation of State 1980
S + T + p → ρ und weitere Größen
Aus beobachteten Zustandsgrößen wird eine gemeinsame physikalische Beschreibung des Meerwassers.
Perspektivwechsel
Messwert und abgeleitete Größe auseinanderhalten
Gemessen: Leitfähigkeit, Temperatur und Druck sind die direkten Sensorausgaben der CTD.
10 · WOCE · 1990er Jahre
Präzision wird global
Das World Ocean Circulation Experiment verband hochpräzise Hydrographie mit internationaler Qualitätssicherung. Die entscheidende Innovation war nicht ein einzelner Sensor, sondern die gesamte Mess- und Referenzkette.
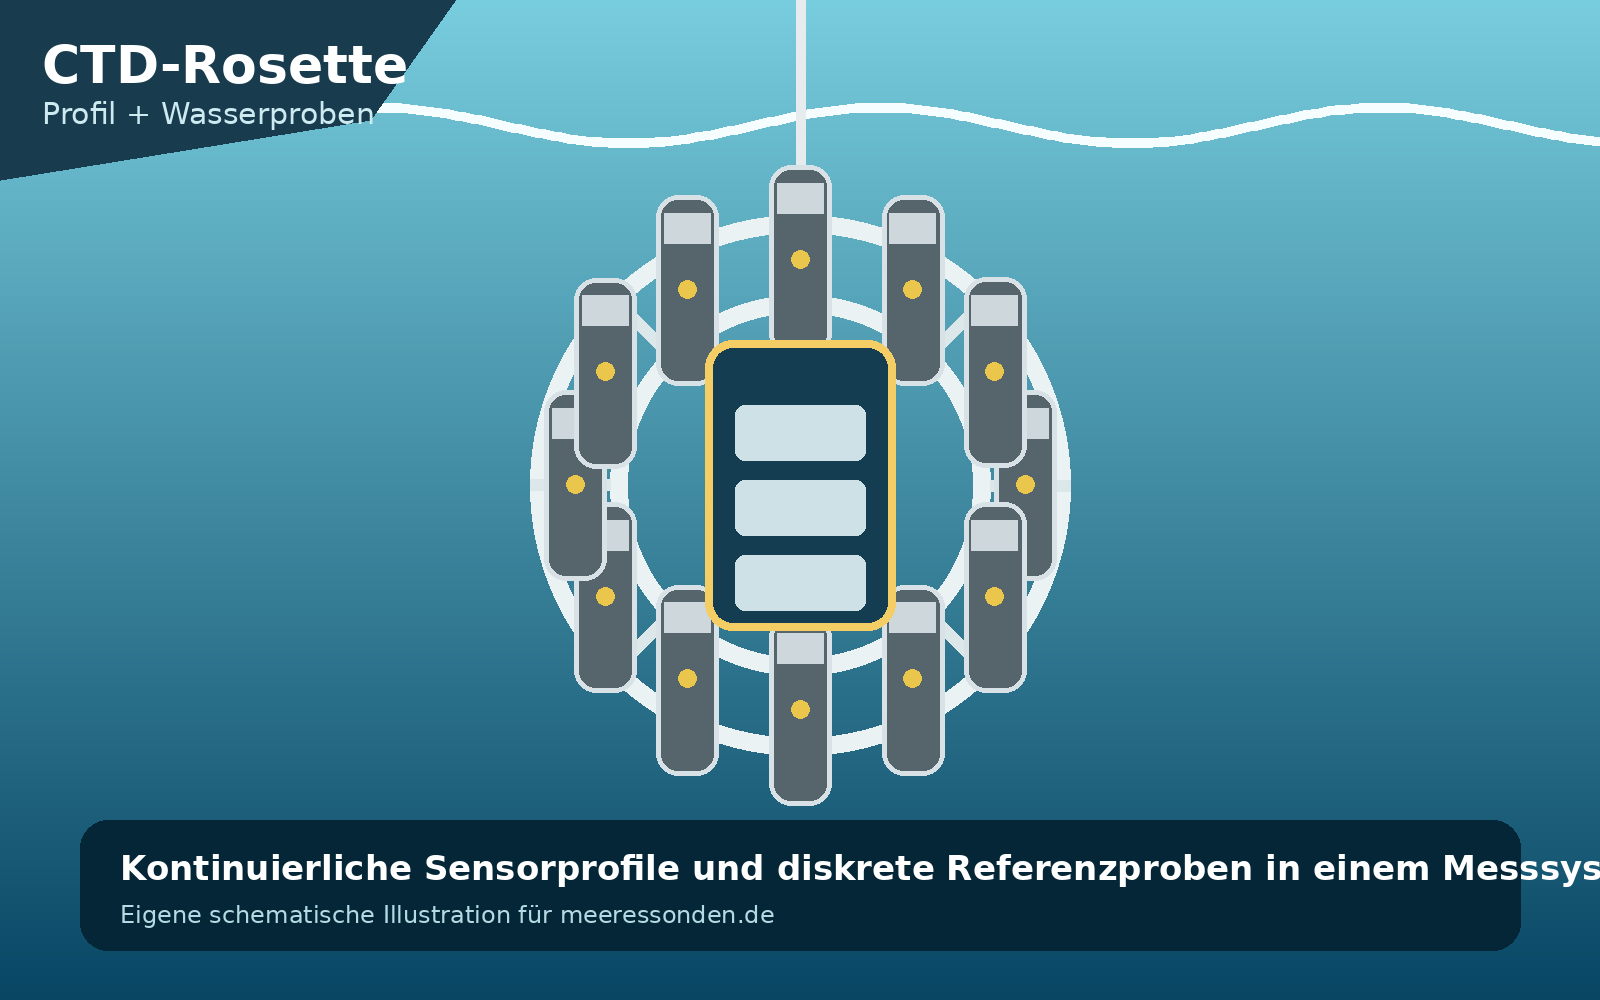
CTDKontinuierliche Profile von C, T und p.
FlaschenprobenDiskrete Referenzpunkte aus ausgewählten Tiefen.
AUTOSALLaborvergleich der Salinität mit Standardseewasser.
QualitätssicherungKontrolle, Korrektur und Dokumentation der Profile.
🌊
OzeanMeasurand↧
CTDProfil◯
ProbeNiskin≈
AUTOSALVergleich◆
ReferenzStandard Seawater✓
DatensatzqualitätsgesichertPräzision entsteht nicht im Sensor allein – sie entsteht in einer Messkette.
11 · Ozeanobservatorien
Vom einzelnen Profil zur dauerhaften Präsenz im Ozean
Ein CTD-Profil ist eine Momentaufnahme. Ozeanobservatorien verschieben den Blick in die Zeit: Sensoren bleiben über Monate oder Jahre am selben Ort und erfassen physikalische, chemische, biologische und geophysikalische Veränderungen kontinuierlich oder in hoher Wiederholrate.
Schematische Darstellung: kabelgebundene und autonome Observatorien können sehr unterschiedlich aufgebaut sein. Entscheidend ist die langfristige, wiederholbare Beobachtung am selben Ort.
Warum Ozeanobservatorien eine neue Stufe darstellen
Netzwerke wie OceanSITES liefern langjährige, hochfrequente Zeitreihen an festen Referenzstationen. In Europa betreibt EMSO verteilte Tiefsee- und Wassersäulenobservatorien; dazu gehören sowohl autonome Stationen als auch kabelgebundene Infrastrukturen mit kontinuierlicher Energieversorgung und Datenübertragung.
Langzeitreihenmehrere DisziplinenEchtzeitdatenReferenzstationenFAIR-Daten
Mit dieser Dauerbeobachtung verschiebt sich die technische Herausforderung: Ein Sensor muss nicht nur bei einer Expedition funktionieren, sondern austauschbar, dokumentiert und über viele Jahre in eine gemeinsame Dateninfrastruktur integrierbar sein.
Hintergrund: OceanSITES · EMSO Observatories
1Mechanische SchnittstellenSensoren müssen in Plattformen integrierbar und im Feld austauschbar sein.
2Daten & MetadatenFormate, Einheiten, Zeitbezug und Sensorbeschreibung müssen eindeutig sein.
3QA/QCQualitätskennzeichen und Prüfverfahren müssen zwischen Institutionen vergleichbar sein.
4MessunsicherheitErst dokumentierte Unsicherheit macht Messungen für Vergleich, Modelle und Langzeittrends belastbar.
Standardisierung als Teil der Infrastruktur
Dr. Christoph Waldmann
Die Entwicklung vernetzter Ozeanobservatorien war von Beginn an auch eine Standardisierungsaufgabe. Dr. Christoph Waldmann war im europäischen ESONET Network of Excellence für den Arbeitsbereich „Interoperability and Standardization“ verantwortlich und leitete dort auch die Aufgabe zu „Sensors and scientific packages“. Ziel war es, technische Schnittstellen, Qualitätsmanagement und den interoperablen Betrieb sehr unterschiedlicher Beobachtungssysteme zusammenzuführen.
Diese Linie setzte sich in Arbeiten zur Standardisierung von Ozeanobservatorien, zur Qualitätssicherung ozeanographischer Beobachtungen und zu Echtzeit-QC-Verfahren fort. Damit wird Standardisierung selbst zu einem Teil der Messinfrastruktur: Sie verbindet Sensor, Plattform, Datenfluss und wissenschaftliche Vergleichbarkeit.
Was Standardisierung hier praktisch bedeutetEin neuer Sensor sollte nicht jedes Mal eine neue Infrastruktur erzwingen. Idealerweise kann er beschrieben, angeschlossen, kalibriert, qualitätsgesichert und in bestehende Datenflüsse integriert werden, ohne dass jedes Observatorium bei Null beginnt.
Ein Ozeanobservatorium ist deshalb nicht einfach eine Ansammlung von Sensoren. Es ist ein Messsystem über Jahre – und Standards sind das gemeinsame Vokabular, das seine Komponenten miteinander verbindet.
12 · Vom Schiff zum autonomen Beobachter
Argo: Die CTD verlässt das Forschungsschiff
Aus den während WOCE entwickelten autonomen Driftkörpern entstand schrittweise der profilierende Float: Das Instrument sinkt, driftet, taucht tiefer, misst beim Aufstieg ein CTD-Profil und überträgt die Daten anschließend per Satellit.
Blick aus dem Jahr 1991
Brown beschreibt bereits die Anforderungen der autonomen CTD
Als Grenzen der schiffsgebundenen CTD sieht Brown 1991 die begrenzte Datenmenge, die Schiffe und Personal erfassen können. Als Alternativen nennt er CTDs auf autonomen Fahrzeugen, Verankerungen und „ships of opportunity“. Für solche Systeme fordert er kleinere, leichtere und kostengünstigere Sensoren mit geringem Energiebedarf und vor allem hoher Langzeitstabilität.
Besonders bemerkenswert ist sein Fokus auf Biofouling und auf sehr stromsparende Elektronik. Damit beschreibt er bereits zentrale Entwicklungsprobleme, die später für Argo-Floats und langfristige Ozeanobservatorien entscheidend werden.
Oberfläche1000 m2000 m
Didaktische Animation – Tiefen und Zeitverlauf sind nicht maßstäblich.
1
Abtauchen
Der Float verändert seinen Auftrieb und verlässt die Oberfläche.
2
Driften
In der Tiefe folgt er über Tage den großräumigen Strömungen.
3
Profilieren
Beim Aufstieg misst die kompakte CTD Temperatur, Leitfähigkeit und Druck.
4
Daten senden
An der Oberfläche werden Position und Messdaten übertragen – danach beginnt der Zyklus erneut.
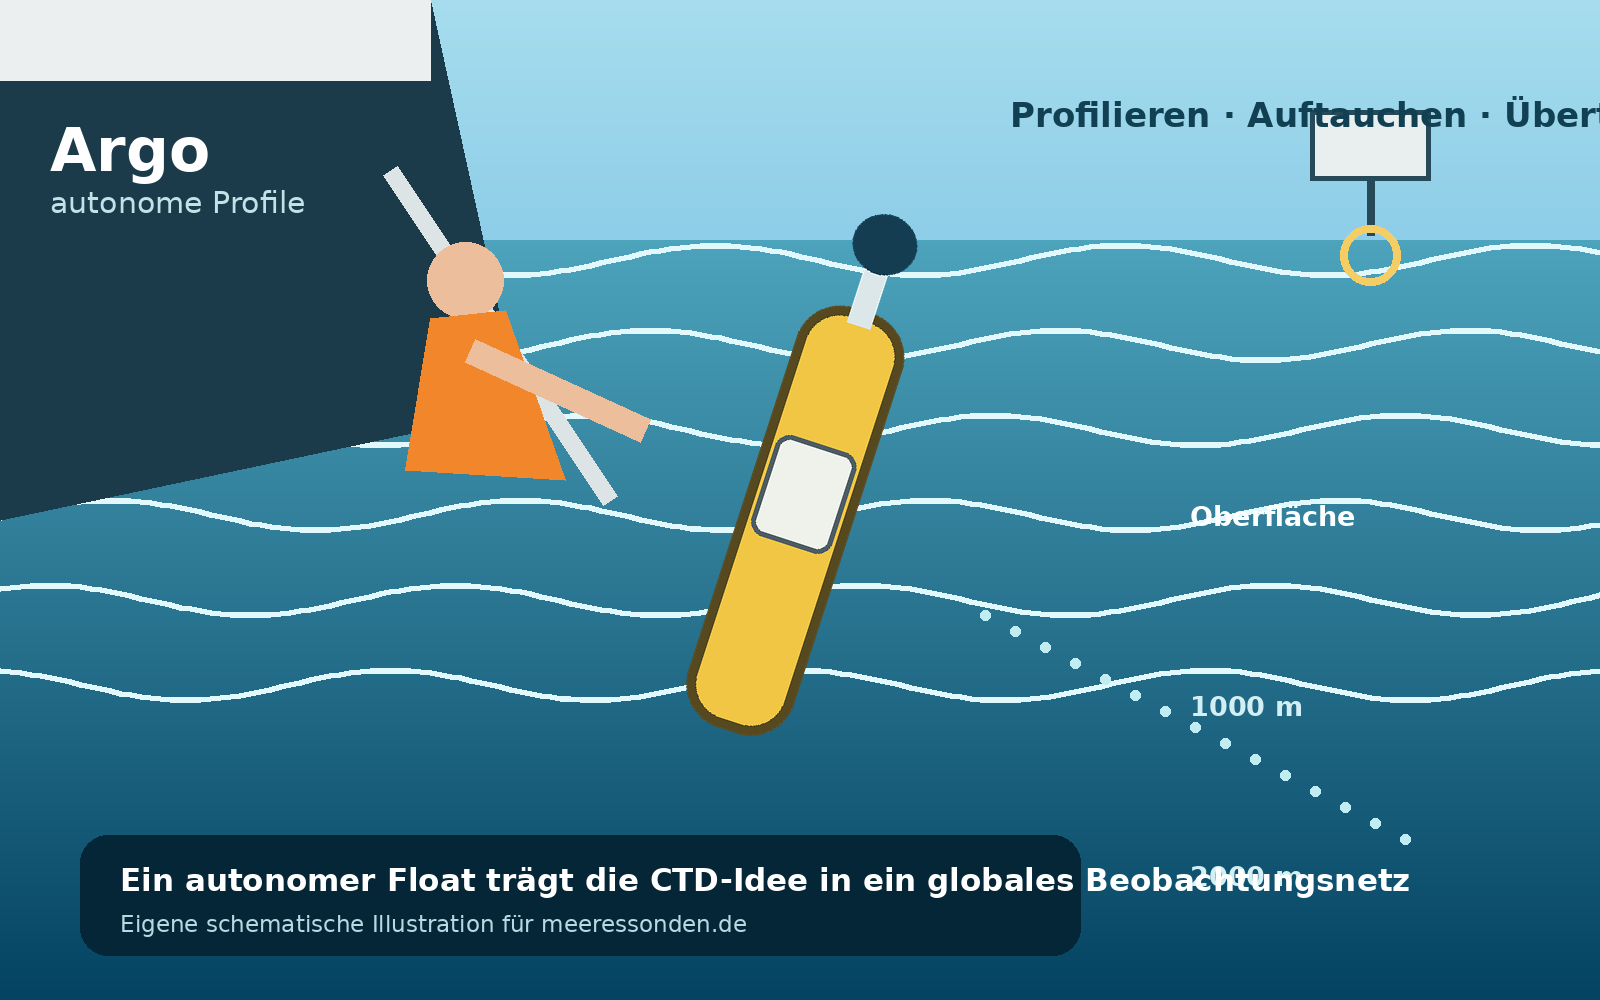
Historischer Übergang: Browns 1991 formulierter Bedarf nach stromsparenden, langzeitstabilen CTDs trifft wenige Jahre später auf die Entwicklung ALACE → PALACE → Argo. Damit wird aus der kabelgebundenen CTD-Idee ein autonomes globales Profilnetz.
13 · Epilog
Die Messung bleibt – die thermodynamische Beschreibung entwickelt sich weiter
TEOS‑10 löste EOS‑80 als offizielle thermodynamische Beschreibung ab. Dabei wird unter anderem zwischen Practical Salinity als leitfähigkeitsbasierter Beobachtungsgröße und Absolute Salinity für thermodynamische Berechnungen unterschieden.
1956
Ein Profil vom Schiff
- ein Forschungsschiff
- eine kabelgebundene Sonde
- ein hydrographisches Profil
- lokale Auswertung
→
Heute
Ein globales Beobachtungssystem
- Tausende autonome Instrumente
- kontinuierliche globale Beobachtung
- standardisierte Datenflüsse
- gemeinsame physikalische Beschreibung
Die eigentliche Revolution war nicht nur, immer genauer messen zu können. Sie bestand darin, Messungen über Jahrzehnte, Ozeane und Instrumentengenerationen miteinander vergleichbar zu machen.
Quellen & Weiterarbeit
Quellenbasis für die redaktionelle Endfassung
Diese Vorlage enthält bewusst noch Bildplatzhalter. Vor Veröffentlichung sollten insbesondere historische Abbildungen mit eindeutiger Lizenz- oder Nutzungserlaubnis ergänzt und alle Jahreszahlen/Detailangaben anhand der Primärquellen redaktionell gegengeprüft werden.
Neil Brown (1991)The History of Salinometers and CTD Sensor Systems. Oceanus, Vol. 34, No. 1, S. 61–66. Zentrale Quelle für Salinometer, STD, Mark III, Fehlerquellen und Browns Ausblick auf autonome CTDs.
Hinkelmann 1956/1957H. Hinkelmann: Ein Gerät zur Schnellregistrierung des Druckes, der Temperatur und des Salzgehaltes für Anwendungen in der Ozeanographie (1956) sowie Gerät zur Schnellregistrierung in der Ozeanographie, Z. angew. Physik 9 (1957), S. 505–512. Der vollständige 1957er Artikel wurde für diese Fassung ausgewertet; die verwendete TIB-Lizenzkopie wird aus urheberrechtlichen Gründen nicht auf der Website bereitgestellt.
Dorrestein und Pollak im Literaturverzeichnis HinkelmannsHinkelmann zitiert R. Dorrestein, Een registrerende electrische Zoutgehalte- en Temperatuurmeter voor Gebruik op Zee, sowie M. J. Pollak, The Use of Electrical Conductivity Measurements for Chlorinity Determination (1954). Dorrestein ist damit als früher Geräteentwickler belegt; eine direkte Übernahme seiner konkreten Zellgeometrie ist im Hinkelmann-Artikel nicht ausgesagt.
Dorrestein / KNMIKNMI-Publikationsdatenbank und Dokumentation der „Dorrestein-vis“
Kiel · Historische EntwicklungGEOMAR – History of Ocean Research in Kiel
WHOI · Neil BrownBiografischer Überblick zu STD und Mark III CTD
ESONET · Standards and InteroperabilityArbeitsbereich zu Schnittstellen, Sensoren und Qualitätssicherung
Argo Program · History of ArgoWOCE, ALACE, PALACE und Entstehung von Argo
BODC / WOCE Cruise DocumentationBeispiele für AUTOSAL, Standard Seawater und CTD-Qualitätssicherung
Hinweis zur Vorlage: Die Seite lädt keine externen Skripte oder Schriftarten. Die meisten Illustrationen liegen lokal im Unterordner
images. Das AUTOSAL-Originalbild wird – entsprechend der nichtkommerziellen Nutzung – von einer externen Sammlungsseite geladen und besitzt eine lokale Fallback-Grafik. Historische Originalbilder mit ungeklärten Rechten werden nicht kopiert.